


Veske palleterende robot
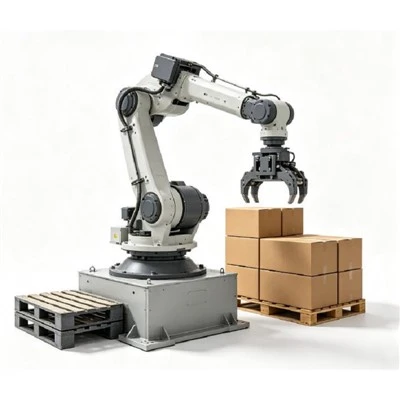
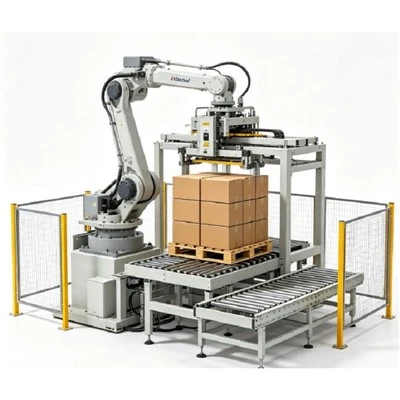
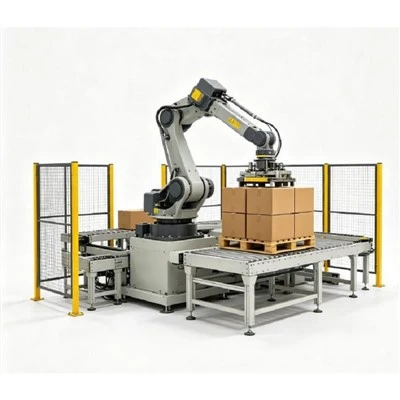
Posepalleteringsroboten plukker automatisk fylte poser fra en innmatingstransportør og plasserer dem nøyaktig på paller i henhold til forhåndsprogrammerte-stablingsmønstre.
Dette systemet er designet for kraftig-slutt-av-emballasje, og leverer kontinuerlig, høy-konsistent palletering på tvers av tørrbulkindustrier-inkludert sement, gjødsel, dyrefôr, korn, mel, kjemikalier og plastharpikser. Den kan leveres som en frittstående robotcelle eller fullt integrert i komplette pakkelinjer med posetransportører, tomme palledispensere, full-palletømmingstransportører og strekkemballasjesystemer.
Tekniske spesifikasjoner
|
Parameter |
Spesifikasjon / rekkevidde |
|
Robottype |
4-akset eller 6-akset leddet industrirobot |
|
Nyttelastkapasitet |
80–250 kg (Valgt basert på veske + gripervekt) |
|
Robot rekkevidde |
1700–3100 mm (modellavhengig) |
|
Vekthåndteringsvekt |
10–50 kg per pose |
|
Posedimensjoner (L×B×H) |
Lengde: 400–1 000 mm|Bredde: 250–600 mm|Høyde: 80–250 mm |
|
Gjennomstrømningskapasitet |
Opptil 600–1200 poser/time (applikasjonsavhengig) |
|
Pall mønstre |
Parallell / Cross / Interlocking / Custom |
|
Maks. Palle høyde |
Opptil 2200 mm (inkludert pall) |
|
Type griper |
Mekanisk klemme/vakuum-Assistert/kombinasjon/tilpasset |
|
Kontrollsystem |
PLC + Teach Pendant / HMI berøringsskjerm |
|
Drive og strømforsyning |
Servo-kontrollert|380V / 415V / 480V (3-fase, 50/60 Hz) |
|
Trykkluft |
0,6–0,8 MPa (ren, tørr luft) |
Viktige industrielle fordeler
Eliminerer tungt manuelt arbeid:Fullautomatiserer løfting av 25–50 kg sekker, noe som reduserer arbeidsskader og tretthet dramatisk.
Konsekvent og ryddig stabling:Datastyrt plassering opprettholder stramme toleranser og jevne palleavtrykk for optimal tilhengerlasting.
Forutsigbar og kontinuerlig utgang:Fungerer kontinuerlig med målproduksjonshastigheter, og eliminerer menneskelig nedetid eller variable skifthastigheter.
Fleksibel lagring av flere-oppskrifter:Rask veksling mellom ulike posestørrelser og stableprofiler direkte via HMI-berøringsskjermen.
Sømløs automatiseringsutvidelse:Kobles enkelt til oppstrøms sjekkvekter, avvisningstransportører, automatiske palledispensere og strekkpakker.
Industriapplikasjoner
Gjødselplanter:Høy-holdbarhet korrosjonsbestandige-komponenter designet for kontinuerlig palletering av 50 kg PP-vevde poser.
Sement og byggematerialer:Kraftig-støv-forseglet oppsett som kan håndtere tunge, tette ventilposer under tøffe forhold.
Dyrefôr og kornfasiliteter:Fleksible gripemuligheter for varierende posefyll, myke former og multi-emballasjelinjer.
Kjemikalier og plast:Høy-presisjonsstablere som håndterer plastposer eller fine pulverbeholdere som krever jevn pallestabilitet.
Operativ arbeidsflyt
Posemating og separering:Forseglede eller sydde poser beveger seg fra oppstrømsbehandling til palleteringsinnmatingstransportøren, som regulerer produktavstand og flyt.
Posisjonering av posen:Integrerte føringsskinner, stoppere eller orienteringstransportører firkanter hver pose for å sikre nøyaktig justering av plukker.
Robotplukk:Roboten plasserer End-of-Arm Tooling (EOAT/Gripper) over posen, og sikrer den trygt basert på material- og vektdynamikk.
Overføring og stabling:Guidet av robotkontrolleren løfter armen og overfører posen til pallen, og legger hver enhet i henhold til det definerte mønsteret.
Lagformasjon:Posene legges systematisk inntil et lag er ferdig. Lagkonfigurasjonen varierer etter posefotavtrykk og palledimensjoner.
Full pallutladning:Så snart målpallehøyden er nådd, overføres den ferdige pallen nedstrøms via drevne rulle-/kjedetransportører til valgfrie strekkompakker eller strekkhetter.
Slutt-av-Armverktøy/gripealternativer
Mekanisk klemmegriper:Ideell for PP-vevde poser, kraftposer og tunge industrisekker. Bunn-støttefingermekanismer sørger for sikker transport uten å risikere at posen rives.
Vakuum-assistert griper:Anbefalt for glatte, ikke-porøse poseoverflater (PE eller tunge filmposer) under støv-kontrollerte forhold.
Kombinert / Hybrid Gripper:Slår sammen mekanisk grep med toppvakuumkopper for å gi maksimal stabilitet for store, skiftende eller løst fylte tørre bulkposer.
Tilpasset EOAT:Spesialiserte design utviklet for multi-sekkplukking per syklus, støvete industrimiljøer eller spesialiserte palleoppsett.
Palletiseringsmønstre
Parallelt mønster:Posene justeres jevnt. Passer best for uniformsposer der lagoverlapping ikke er strengt nødvendig.
Kryssmønster:Posens retning veksler 90 grader mellom lagene for å binde tilstøtende poser sammen og forbedre stabelens integritet.
Sammenlåsende mønster:Overlappende utforming designet for å forhindre individuell skifting eller glidning under gaffeltruckens bevegelser og transport.
Egendefinerte oppskrifter:Fullt tilpassbare stablingssekvenser skreddersydd for ikke-standard poseformer, poseflaterutgang og variabelt antall lag.
Tilpasningsdata
For å generere et nøyaktig teknisk forslag og syklustidssimulering, vennligst klargjør følgende detaljer:
Poseparametere:Materialtype, dimensjoner for fylt pose (Lengde x Bredde x Høyde), fylt vektområde, poseoverflatetilstand (glatt/støvete/løs).
Produksjonskrav:Nødvendig gjennomstrømning (poser/time), arbeidsskiftvarighet, antall produktvariasjoner.
Pall spesifikasjoner:Palldimensjoner, maksimal stablehøydegrense, foretrukket lagoppsett.
Betingelser for anlegget:Etasjeoppsett/tegninger, takhøyde, innmatingshøyde for transportbånd, elektriske spennings-/frekvensstandarder.
FAQ
Populære tags: bag palletizing robot, Kina bag palletizing robot produsenter, fabrikk
Et par
neiDu kommer kanskje også til å like


Sende bookingforespørsel