


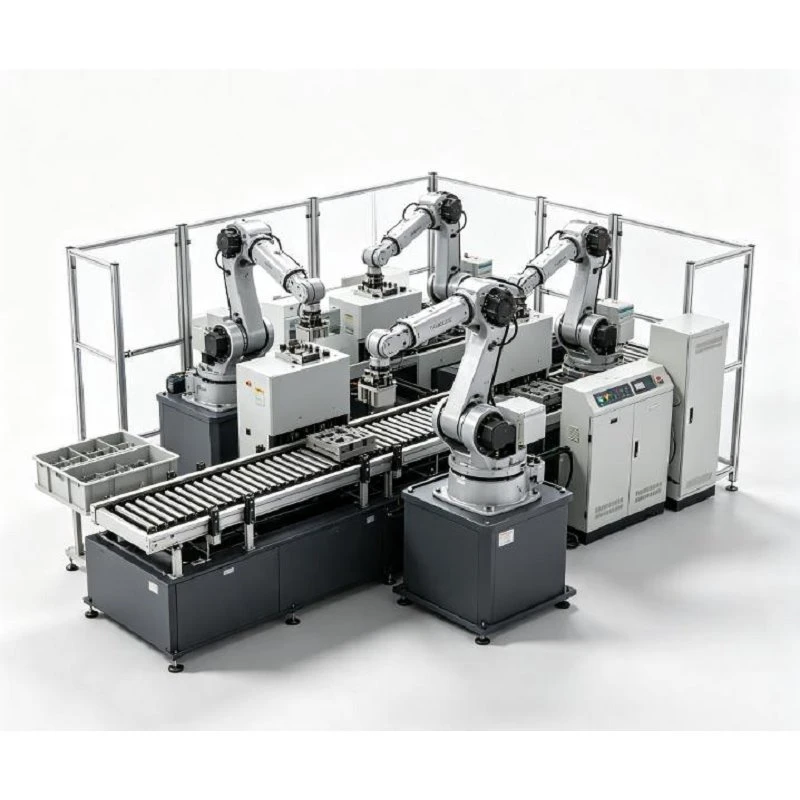
Robot for lasting og lossing av flere-maskiner
Et pleiesystem for flere-maskiner deler én industrirobot på tvers av flere CNC-maskiner innenfor en enkelt celle, og eliminerer behovet for dedikerte roboter på hver stasjon.
Mens en CNC-maskin er i sin maskineringssyklus, betjener roboten tilstøtende maskiner som har fullført sine. Maskinstatus, bevegelse og materialhåndteringsprioriteter er fullstendig synkronisert gjennom en sentral kontrollarkitektur.
Tekniske spesifikasjoner
|
Parameter |
Referansespesifikasjon |
|
Robottype |
Industriell leddrobot |
|
Aksealternativer |
4-akse / 6-akse |
|
Alternativer for nyttelast |
50 kg / 100 kg / opptil 210 kg |
|
Arbeidsradius |
Opptil ca. 2732 mm for aktuelle konfigurasjoner |
|
Repeterbarhet |
Opptil omtrent ±0,08 mm / ±0,15 mm avhengig av robotmodell |
|
Beskyttelsesklasse |
Opp til IP63 for gjeldende konfigurasjoner |
|
Installasjon |
Gulv-montert eller lineær-skinne-montert |
|
CNC-konfigurasjon |
Multi-maskin, programavhengig |
|
Drive System |
Servomotor drevet |
|
Kontroller |
Industrirobotkontroller + PLS |
Viktige fordeler
Lavere kapitalinvestering:Å betjene flere maskiner med én robot reduserer maskinvare- og installasjonskostnadene betydelig sammenlignet med dedikerte enkelt-maskinroboter.
Maksimert robotarbeidstid:Roboten utfører produktive håndteringsoppgaver på andre stasjoner mens en maskin kjører, noe som eliminerer robotens tomgangstid.
Konsekvent delkvalitet og timing:Automatiserte laste-/lossesykluser eliminerer menneskelig operatørvariasjon og sikrer konsekvent repeterbarhet ved posisjonering.
Sentralisert produksjonskontroll:Maskinstatus, robotbevegelser, sikkerhetslåser og prioriterte køer administreres sømløst under ett enhetlig kontrollsystem.
Redusert operatørtretthet:Skiftpersonell frigjøres fra kontinuerlig manuell materialhåndtering for å fokusere på kvalitetskontroll, verktøybytte og celleovervåking.
Industriapplikasjoner
Bilkomponenter:Aksler, navlager, giremner, bremseskiver, motorbraketter.
Presisjonsteknikk og industrielle deler:Ventilhus, hydraulikkblokker, pumpehus, flenser, foringer.
Luftfart og energi:Presisjonsfittings, turbinkomponenter, strukturelle hus.
Produksjon av medisinsk utstyr:Implantatemner, presisjonsinstrumentkropper.
Systemarkitektur
Kjerneautomatisering:Industrirobot, multi-aksekontroller, sentralt PLS-system og maskin-robotkommunikasjonsgrensesnitt
Slutt-av-armverktøy:Tilpassede pneumatiske, elektriske eller magnetiske gripere (enkelt eller dobbel)
Delhåndteringsstasjoner:Lastestasjoner for rå-deler, lossestasjoner for ferdige-deler og posisjoneringsarmaturer
Sikkerhet og sensing:Sikkerhetsgjerder, dørlåser, deldeteksjonssensorer og griperstatusovervåking
Valgfrie moduler:Lineær reiseakse, rensing av deler (luftblåsing-av), dimensjonal inspeksjon, synsveiledning og sorteringsutstyr
Operasjonell arbeidsflyt
Henting:Robot plukker et rå arbeidsstykke fra en pall, et brett, et stativ eller en transportør.
Håndtrykk:CNC sender et "Syklus fullført"-signal; roboten verifiserer sikkerhetslåser og går inn i maskinen.
Utveksling:Loser den ferdige delen fra chucken/fixturen og laster det rå arbeidsstykket. (Merk: Doble gripere utfører dette byttet i en enkelt oppføring).
Bekreftelse og start:Deteksjon av delsete bekrefter riktig plassering; bearbeidingssyklusen starter, og roboten rydder området.
Neste stasjon:Robot overfører den ferdige delen til losse-/inspeksjonsstasjoner, og flytter deretter til neste maskin som ber om service.
Typiske multi-CNC-oppsettkonfigurasjoner
2-maskincelle (CNC 1 ← ROBOT → CNC 2)
Best for: Maskiner med middels bearbeidingssyklustider plassert innenfor robotens faste rekkevidde.
Typiske bruksområder: To CNC dreiebenker, doble vertikale maskineringssentre (VMC) eller en kombinasjonslinje for dreie-og-fresing.
3-maskincelle (CNC 1 ← ROBOT → CNC 2 → CNC 3)
Best for: Lengre CNC-bearbeidingssykluser som gir roboten tilstrekkelig reise- og servicehøyde.
Layout: Sirkulært/halvsirkulært-arrangement rundt en fast-montert robot.
4-Maskincelle (CNC 1 - CNC 2 - ROBOT + LINEÆR SKINNE - CNC 3 - CNC 4)
Best for: anlegg med store-volum eller maskiner med stor avstand.
Funksjon: En 7.-akse lineær reiseskinne utvider robotens driftsområde dynamisk på tvers av lineære oppsett.
Gripper Systems & End-of-Arm Tooling
Gripere er tilpasset basert på delgeometri, overflatefølsomhet og prosesskrav:
Pneumatiske gripere:Standard, robust løsning for jernholdige og ikke-jernholdige metalldeler.
Elektriske gripere:Programmerbar slag-, posisjons- og gripekraftkontroll for delikate eller varierte deler.
Magnetiske gripere:Ideell for flate jernholdige komponenter, plater eller emner.
Doble gripere:Holder en rå del og en ferdig del samtidig, og kutter døren-åpen byttetid med opptil 50 %.
Egendefinerte kjevedesign:Skreddersydde kontaktputer, V-blokker og konturformede fingre for uregelmessige avstøpninger eller polerte overflater.
Teknisk prosjektevaluering
For å motta et skreddersydd layoutforslag, syklustidssimulering og kommersielle tilbud, vennligst oppgi følgende tekniske detaljer:
CNC-maskinspesifikasjoner:Merke, eksakte modeller, kontrollertype, døråpningsdimensjoner og gjeldende oppsett for chucking/armatur.
Arbeidsstykkeparametere:Deltegninger (2D/3D), dimensjoner, rå/ferdige vekter, materiale og overflatebegrensninger.
Produksjonssyklusberegninger:Maskineringstid per del, gjeldende manuell lasting/lossingstid og mål for daglig produksjon.
Fabrikkoppsettplan:2D-gulvoppsett som viser maskinavstand, tilgjengelig gulvareal og operatørtilgangskorridorer.
FAQ
Populære tags: multi-maskin laste- og losserobot, Kina multi-maskin laste- og losserobotprodusenter, fabrikk
Du kommer kanskje også til å like



Sende bookingforespørsel